Изменение комплектации квадрокоптера требует проверки регулятора высоты. Цель работы — определить ближайшие к номинальной массе нижнюю и верхнюю границы, между которыми фиксированный ПИД обеспечивает заданное качество перехода. Модели квадрокоптера рассмотрены в [2; 3], принципы ПИД-регулирования — в [1].
Рассматривается вертикальное движение при нулевых крене и тангаже. Масса постоянна в каждом опыте; центр масс не смещается. Ветер, шум измерений и угловое движение не учитываются.
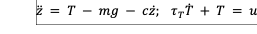
где
z — высота;
m — масса;
T — фактическая тяга;
u — управление.
Приняты m0 = 4,5 кг, g = 9,81 м/с², c = 0,6 Н·с/м, τT = 0,05 с. Управление ограничено диапазоном 0–96 Н. Сопротивление и динамика тяги заданы для расчётного примера.
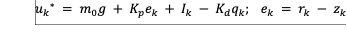
где
u*k — команда до ограничения;
rk — задание;
Ik — интегральная коррекция, Н.
Производная qk вычисляется по измеренной высоте с фильтром τf = 0,08 с. Период ПИД Ts = 0,01 с. Пробное приращение интегратора Ki Ts ek отменяется, если оно усиливает превышение предела команды. Между отсчётами команда постоянна.
При номинальной массе перебраны 27 сочетаний: Kp ∈ {45; 50; 55}, Ki ∈ {12; 14; 16}, Kd ∈ {25; 28; 30}. Среди вариантов с перерегулированием σ ≤ 10 % и временем регулирования tр ≤ 8 с выбран вариант с наименьшим σ: Kp = 55 Н/м, Ki = 12 Н/(м·с), Kd = 25 Н·с/м. При m0 получены σ = 6,28 % и tр = 7,36 с. Далее коэффициенты и компенсация m0, g не изменяются.
В каждом опыте выполняется переход с 2 на 3 м из висения: начальная скорость равна нулю, T(0) = mg, I(0) = (m − m0)g. Это начальное равновесие, а не перенастройка ПИД. Перерегулирование нормируется на изменение задания 1 м. Время регулирования определяется последним входом в полосу 3 ± 0,02 м без последующих выходов на горизонте 20 с.
Объект интегрируется методом Рунге–Кутты четвёртого порядка с шагом 0,002 с. Расчёт выполнен для 9281 массы от 0,50 до 9,78 кг с шагом 0,001 кг. Выбирается последовательность допустимых узлов, содержащая m0; ближайшие нарушения с обеих сторон уточняются двоичным делением до ширины интервала не более 0,0001 кг.
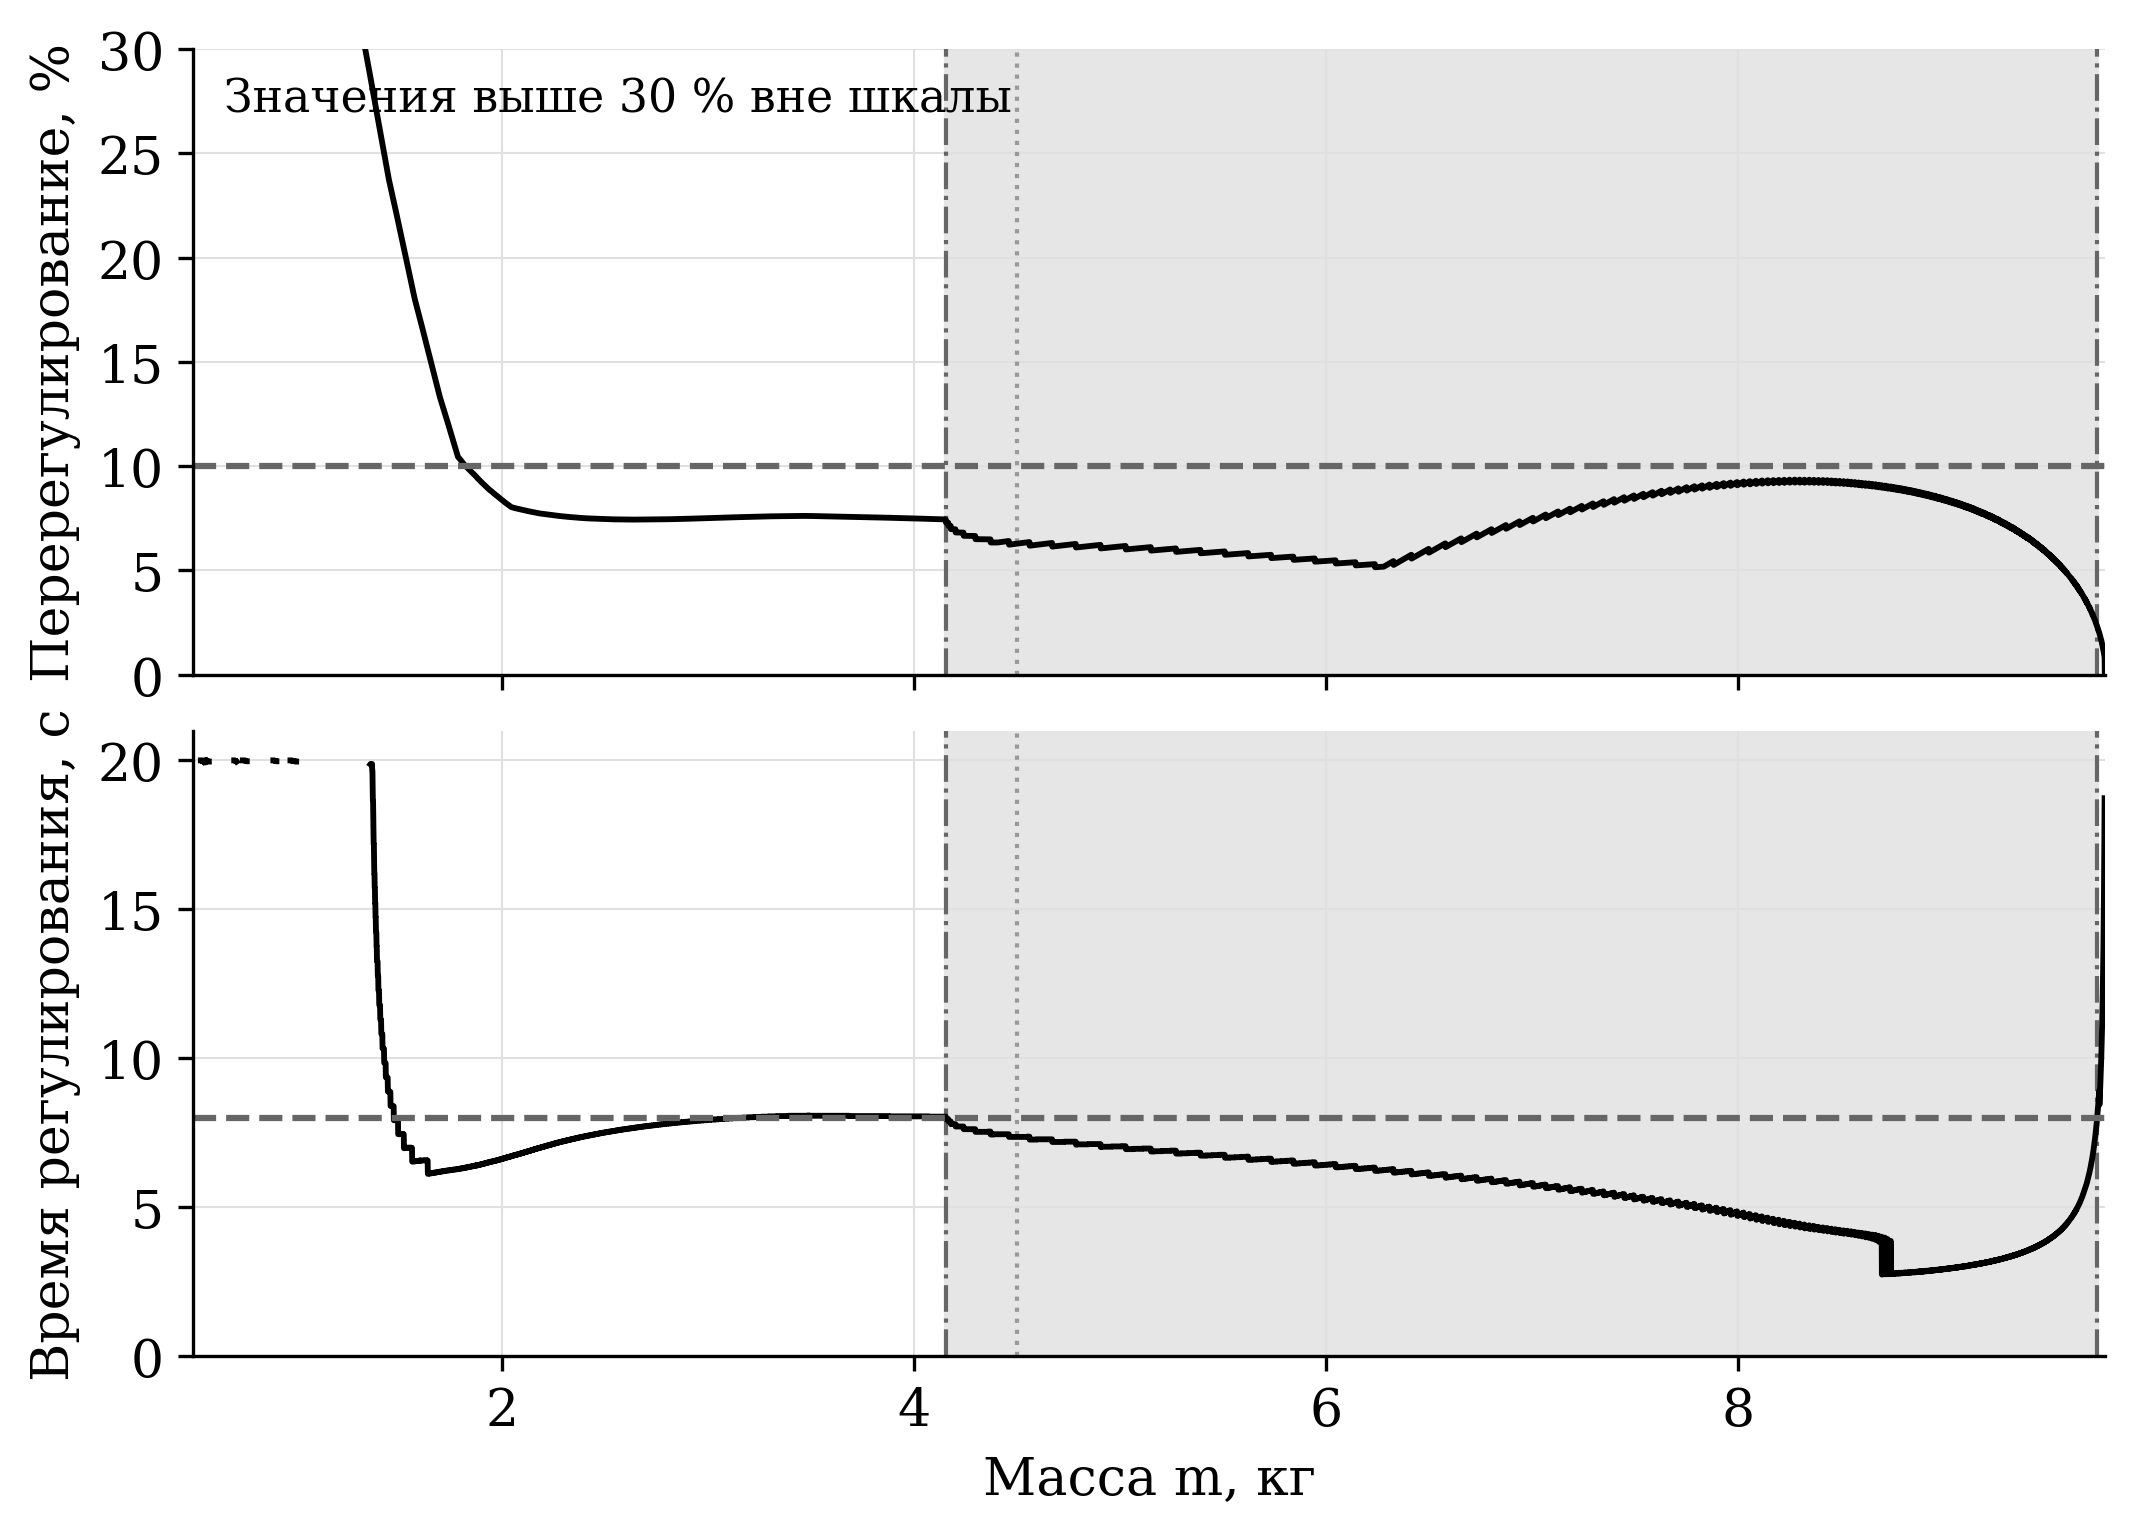
Рисунок 1. Перерегулирование и время регулирования в зависимости от массы
Серым на рисунке 1 выделена область вокруг m0; горизонтальные линии обозначают критерии. На её 5588 узлах максимальное σ равно 9,35%. Значения σ выше 30% находятся вне шкалы; точки tр опущены, если установление за 20 с не достигнуто. Отдельная допустимая область 1,823–3,167 кг отделена нарушениями критерия и не расширяет диапазон вокруг m0.
Таблица 1.
Переходы по высоте около найденных границ
|
m, кг |
σ, % |
tр, с |
tнас, с |
Критерии |
|
4,15 |
7,44 |
8,04 |
0,00 |
tр > 8 с |
|
4,16 |
7,29 |
7,96 |
0,00 |
выполнены |
|
4,50 |
6,28 |
7,36 |
0,08 |
выполнены |
|
9,74 |
2,36 |
7,85 |
7,03 |
выполнены |
|
9,75 |
2,06 |
8,72 |
8,24 |
tр > 8 с |
В таблице 1 tнас — время команды на пределе тяги. Уточнённые границы составляют приблизительно 4,1535 и 9,7419 кг; обе ограничены tр, а не σ. На нижней границе меняется режим условного интегрирования, на верхней длительное насыщение замедляет набор высоты. Проверка меньшего шага интегрирования 0,001 с сохранила допустимые концы граничных интервалов; горизонт 40 с не изменил классификацию пяти опытов таблицы.
Округление внутрь области даёт 4,16–9,74 кг, то есть −0,34 и +5,24 кг относительно m0, или −7,56 и +116,44%. Симметричный допуск равен ±0,34 кг (±7,56%). Результат относится к выбранной модели и переходу из висения. При 9,74 кг запас тяги до 96 Н составляет всего 0,4506 Н; расчётная верхняя граница не является рекомендуемой рабочей массой.
При фиксированной настройке ПИД найден расчётный диапазон массы 4,16 – 9,74 кг, содержащий номинальные 4,5 кг и удовлетворяющий σ ≤ 10% и tр ≤ 8 с на исследованной сетке. Симметричный допуск составляет ±7,56%. Границы определяются временем регулирования и действительны для принятых параметров и сценария; глобальная устойчивость и эксплуатационные ограничения аппарата не устанавливаются.
Список литературы
- Aström K. J., Hägglund T. Advanced PID Control. ISA, 2006. ISBN 978-1-55617-942-6
- Bouabdallah S., Siegwart R. Full control of a quadrotor // 2007 IEEE/RSJ International Conference on Intelligent Robots and Systems. 2007. P. 153–158. DOI: 10.1109/IROS.2007.4399042
- Mahony R., Kumar V., Corke P. Multirotor Aerial Vehicles: Modeling, Estimation, and Control of Quadrotor // IEEE Robotics & Automation Magazine. 2012. Vol. 19, no. 3. P. 20–32. DOI: 10.1109/MRA.2012.2206474